同一个像素数,为什么小 CMOS 拍不清晰:单像素面积、衍射极限与通光孔径
拿两部手机和一台相机,拍同一个人的脸。手机标称 2000 万像素,相机也是 2000 万像素。照片拷到电脑上放大,相机那张能数清睫毛,手机那张只能看到一团糊。
如果去问,多半会得到一个回答:手机的 CMOS 太小了。
这句话没错,但它几乎没有解释任何事情。「小」是一个尺寸,不是一个机制。要回答「为什么小就不清晰」,得把这个尺寸翻译成几个能算出来的量:每个像素分到多少面积、分到多少个光子、光学系统能分辨多细的条纹、镜头实际收集了多大一束光。
这篇文章把这几件事逐个算一遍。所有数字都可以用文末的脚本复现,不需要任何器材。
一、先把「清晰」拆开
一张照片清晰,意味着它能让相邻的两个点看起来是分开的。这件事需要三个环节同时成立。
第一,光学系统得把这两个点分开。镜头是一块玻璃,它成像不是完美的,两个靠得很近的点经过它之后会各自糊成一小团。如果两团糊在一起,后面再怎么处理也分不开了。
第二,传感器得有足够的采样点来接住这两团。采样点就是像素。像素太稀,两个点落在同一个像素上,也分不开。
第三,每个采样点读出来的数值得准。如果噪声比信号还大,接到的是一串随机的数字,那也谈不上分辨。
三个环节里,任何一个卡住,最后看到的都是糊的。而小传感器的问题在于,它同时把三个环节都压紧了。下面一个个说。
二、同样的像素数,底一小,每个像素就小
传感器是一块长方形的硅片,上面密密麻麻排着感光单元。像素数说的是这块硅片上排了多少个格子,传感器尺寸说的是这块硅片本身多大。两个数一除,就是每个像素占多大地方。
这是全篇的基础,所以值得列一张表。下面这些机型的传感器尺寸和像素数都是公开规格,像素间距是算出来的。
| 机型 | 传感器 (mm) | 面积 (mm²) | 像素间距 (µm) | 单像素面积 (µm²) |
|---|---|---|---|---|
| 手机 1/3.0” | 4.80 × 3.60 | 17.3 | 1.20 | 1.44 |
| 手机 1/2.3” 20MP | 6.17 × 4.55 | 28.1 | 1.19 | 1.42 |
| 手机 1/1.7” 40MP | 7.60 × 5.70 | 43.3 | 1.04 | 1.09 |
| iPhone 15 Pro 主摄 | 9.80 × 7.35 | 72.0 | 1.22 | 1.48 |
| 1” 卡片机 20MP | 13.20 × 8.80 | 116.2 | 2.41 | 5.82 |
| 大疆 Pocket 3 | 13.20 × 8.80 | 116.2 | 3.44 | 11.82 |
| 1” 手机主摄 50MP | 13.20 × 8.80 | 116.2 | 1.61 | 2.60 |
| M4/3 20MP | 17.30 × 13.00 | 224.9 | 3.34 | 11.14 |
| APS-C 24MP | 23.50 × 15.60 | 366.6 | 3.92 | 15.34 |
| 全画幅 24MP | 36.00 × 24.00 | 864.0 | 6.00 | 36.00 |
| 全画幅 45MP | 36.00 × 24.00 | 864.0 | 4.39 | 19.31 |
看第二行和倒数第三行。手机 1/2.3” 和全画幅都是 2000 万像素量级,传感器面积差 30.7 倍,落到单个像素上,面积差 25.4 倍。
表里按传感器面积从小到大排。一英寸那三行是同尺寸不同像素数的例子,后面单独讲。
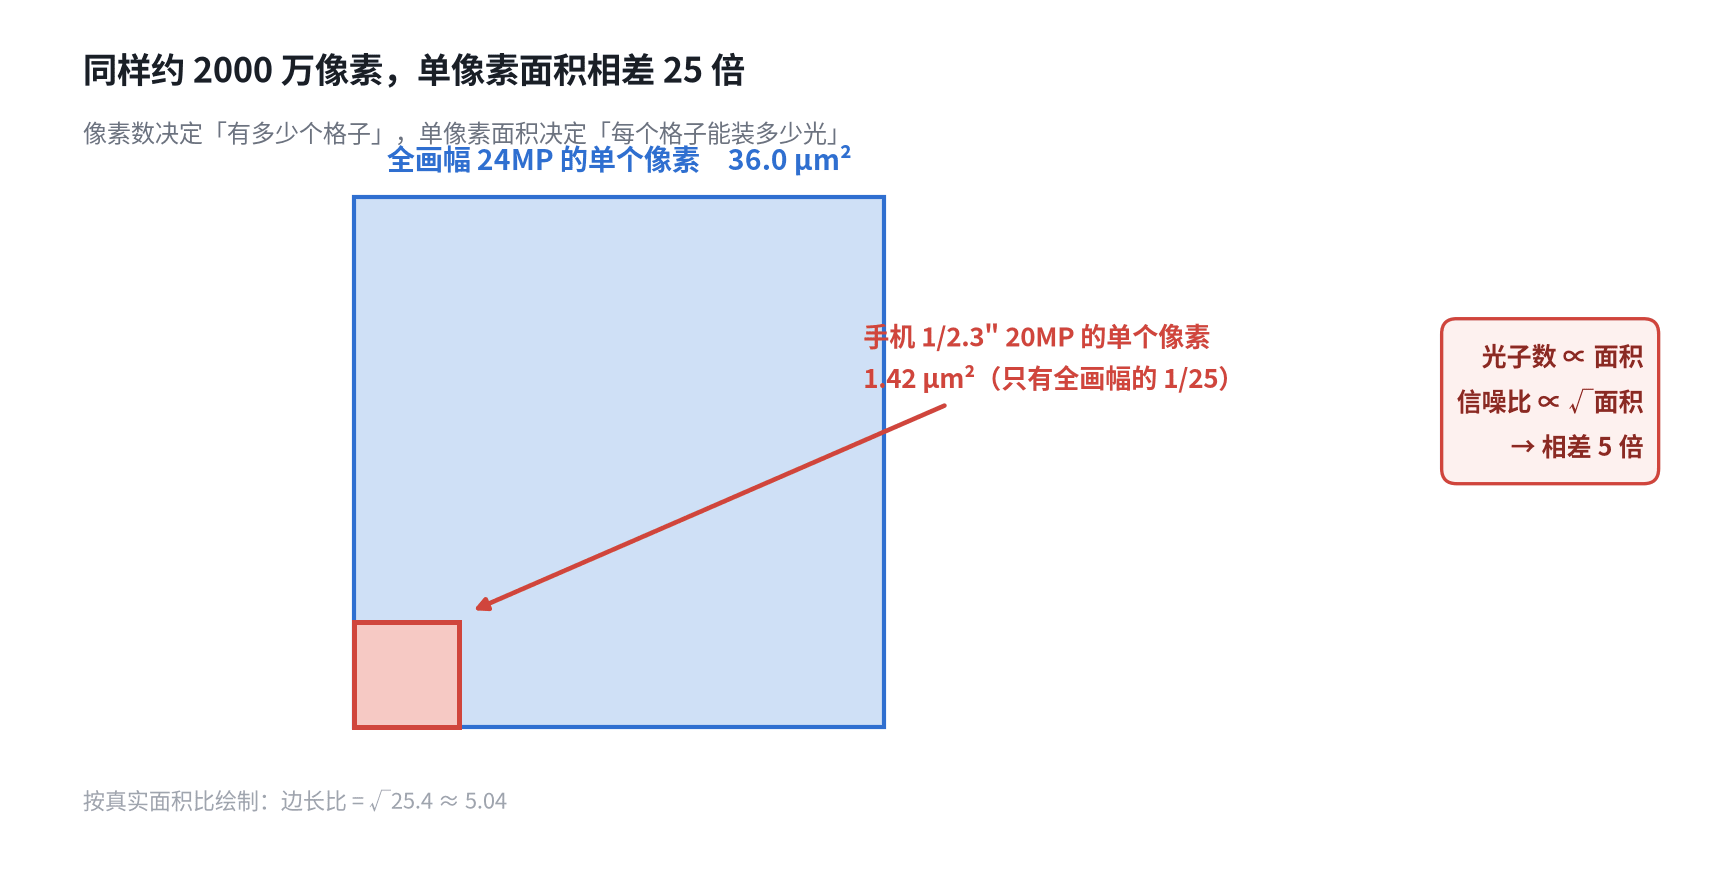
图里的两个方块是按真实面积比画的,边长比是 5.04,也就是 25.4 的平方根。
这里有个容易搞反的地方。像素多并不会让单个像素变小,是传感器小才让它变小。全画幅 45MP 有 4500 万像素,比 1/2.3” 的 2000 万多一倍多,但它的单像素面积仍然是后者的 13.6 倍。决定单像素大小的是「传感器面积 ÷ 像素数」,分母涨了,分子涨得更多,结果还是变大。
一英寸到底有多大
一英寸传感器是现在很常见的一档。大疆 Pocket 3、索尼 RX100 系列、佳能 G7X,还有几款旗舰手机的主摄,用的都是这个规格。它的实际尺寸是 13.2 × 8.8 毫米,面积 116.2 平方毫米。
注意这里有个陷阱:「一英寸」并不等于 25.4 毫米。
按勾股定理算一下,13.2 和 8.8 的对角线是 15.86 毫米,差不多是真英寸的六成。这个名字来自 1950 年代的电视摄像机。那时候成像靠玻璃真空管,RCA 在 1950 年推出的 vidicon 管是其中最有名的一种。整根管子是一根密封玻璃圆筒,行业就按玻璃外径给它们编号,一英寸管、三分之二英寸管、二分之一英寸管,数字说的是玻璃有多粗。
问题是,管子内部真正能感光的靶面只占外径的三分之二左右。所以一支标称「一英寸」的管子,实际成像区对角线只有 16 毫米上下。
固态传感器在八十年代取代了真空管,但这套词汇留了下来。原因是镜头厂和相机工程师可以沿用原来的光学计算,不必重做一遍。索尼在规格表上一直谨慎地印成「1.0-type」而不是「1 inch」,算是默认了这个单位是类别而不是测量值。
这个历史遗留有个实际后果:画幅上标的英寸数不能当尺寸用。 看到「1/1.28 英寸」「2/3 英寸」这些说法,别去乘 25.4,那会算出一个偏大的结果。想知道真实尺寸,直接查十三点二乘八点八这个现货规格表。
同一块一英寸,三种像素数
一英寸这块底上,不同厂商排的像素数差得很远。把三种常见配置放在一起,能直接看出像素数和画质的关系。
| 配置 | 像素数 | 像素间距 | 单像素面积 | 信噪比 | 艾里斑/像素(f/1.8) |
|---|---|---|---|---|---|
| 大疆 Pocket 3 | 约 940 万 | 3.44 µm | 11.82 µm² | 41.2 dB | 0.70 |
| 卡片机(RX100 类) | 2000 万 | 2.41 µm | 5.82 µm² | 38.1 dB | 1.00 |
| 手机主摄(小米 14 Ultra) | 5000 万 | 1.61 µm | 2.60 µm² | 34.6 dB | 1.50 |
同一块传感器,面积一模一样,只是排的像素数不同,信噪比就从 34.6 dB 拉开了 41.2 dB,差 6.6 dB。单像素面积差了 4.5 倍。
大疆给 Pocket 3 只排了大约 940 万像素,这是个明确的选择。它是一台视频机,4K 只有 830 万像素,多排的像素用不上,不如把每个像素做大。换来的结果是它的像素间距 3.44 µm,已经追平了 M4/3 那台 2000 万像素的相机(3.34 µm),而传感器面积只有 M4/3 的一半。
(大疆没有公开 Pocket 3 的原始像素阵列。表里的像素间距是按它 16:9 4K 的 3840 像素占满 13.2 毫米宽度推算的。)
反过来看手机主摄。它把 5000 万像素塞进同一块底,单像素掉到 2.60 µm²,只有卡片机的一半不到、大疆的四分之一。它也换来了别的东西,比如可以先拍全像素再多帧合成。代价是每个像素收的光少了。
这组对照是本文论点最直接的证据。同一块传感器,分子不变,只改分母,画质就分了高下。所以「底大不大」和「像素多不多」都不是单独成立的判断,得看两者的商。
三、光子的数量决定噪声的下限
单个像素面积小,直接的后果是它收到的光少。这个后果跟线性关系无关,根源在光子本身的性质。
光到达传感器的方式很特别:来的是一颗一颗的光子,颗粒分明,不像水流那样连续均匀。感光单元做的事就是数光子:来一颗记一下,最后报一个总数。假设某个像素平均应该收到 10000 个光子。
现在数一次,得到 10000 吗?不一定。光子到达的时刻是随机的,这次可能是 10050,下次可能 9940。重复数很多次,结果会围绕 10000 分布,涨落的标准差是 10000 的平方根,也就是 100。
这个涨落叫散粒噪声。它有一个很硬的公式:如果平均收到 N 个光子,噪声幅度是 √N,那么信噪比就是
关键在根号上。光少一半,噪声只降到 0.707 倍,信噪比跟着降到 0.707 倍。想提高信噪比,只能靠多收光,没有别的路子。
有个细节要交代清楚。上面数的是光子,后面表格里算的是电子数,两者差一个量子效率:光子打到硅上,只有一部分能激发出电子,这个比例通常在百分之六十上下。之所以可以直接换着用,是因为下面比较的两台设备量子效率相当,而我们要的是两者的比值,这个系数在相除时约掉了。绝对值会随具体器件浮动,比值不会。
把这条公式套到第二节的数字上。假设一个全画幅 24MP 的像素在某次曝光下收到 40000 个电子,因为 f 值相同时传感器表面的照度相同,单像素收到的光子数正比于像素面积,那么 1/2.3” 的像素只能收到
两者的信噪比分别是 √40000 = 200 和 √1574 = 39.7,换算成分贝是 46.0 dB 和 32.0 dB。差 14 dB,换算成幅度是 5.04 倍。
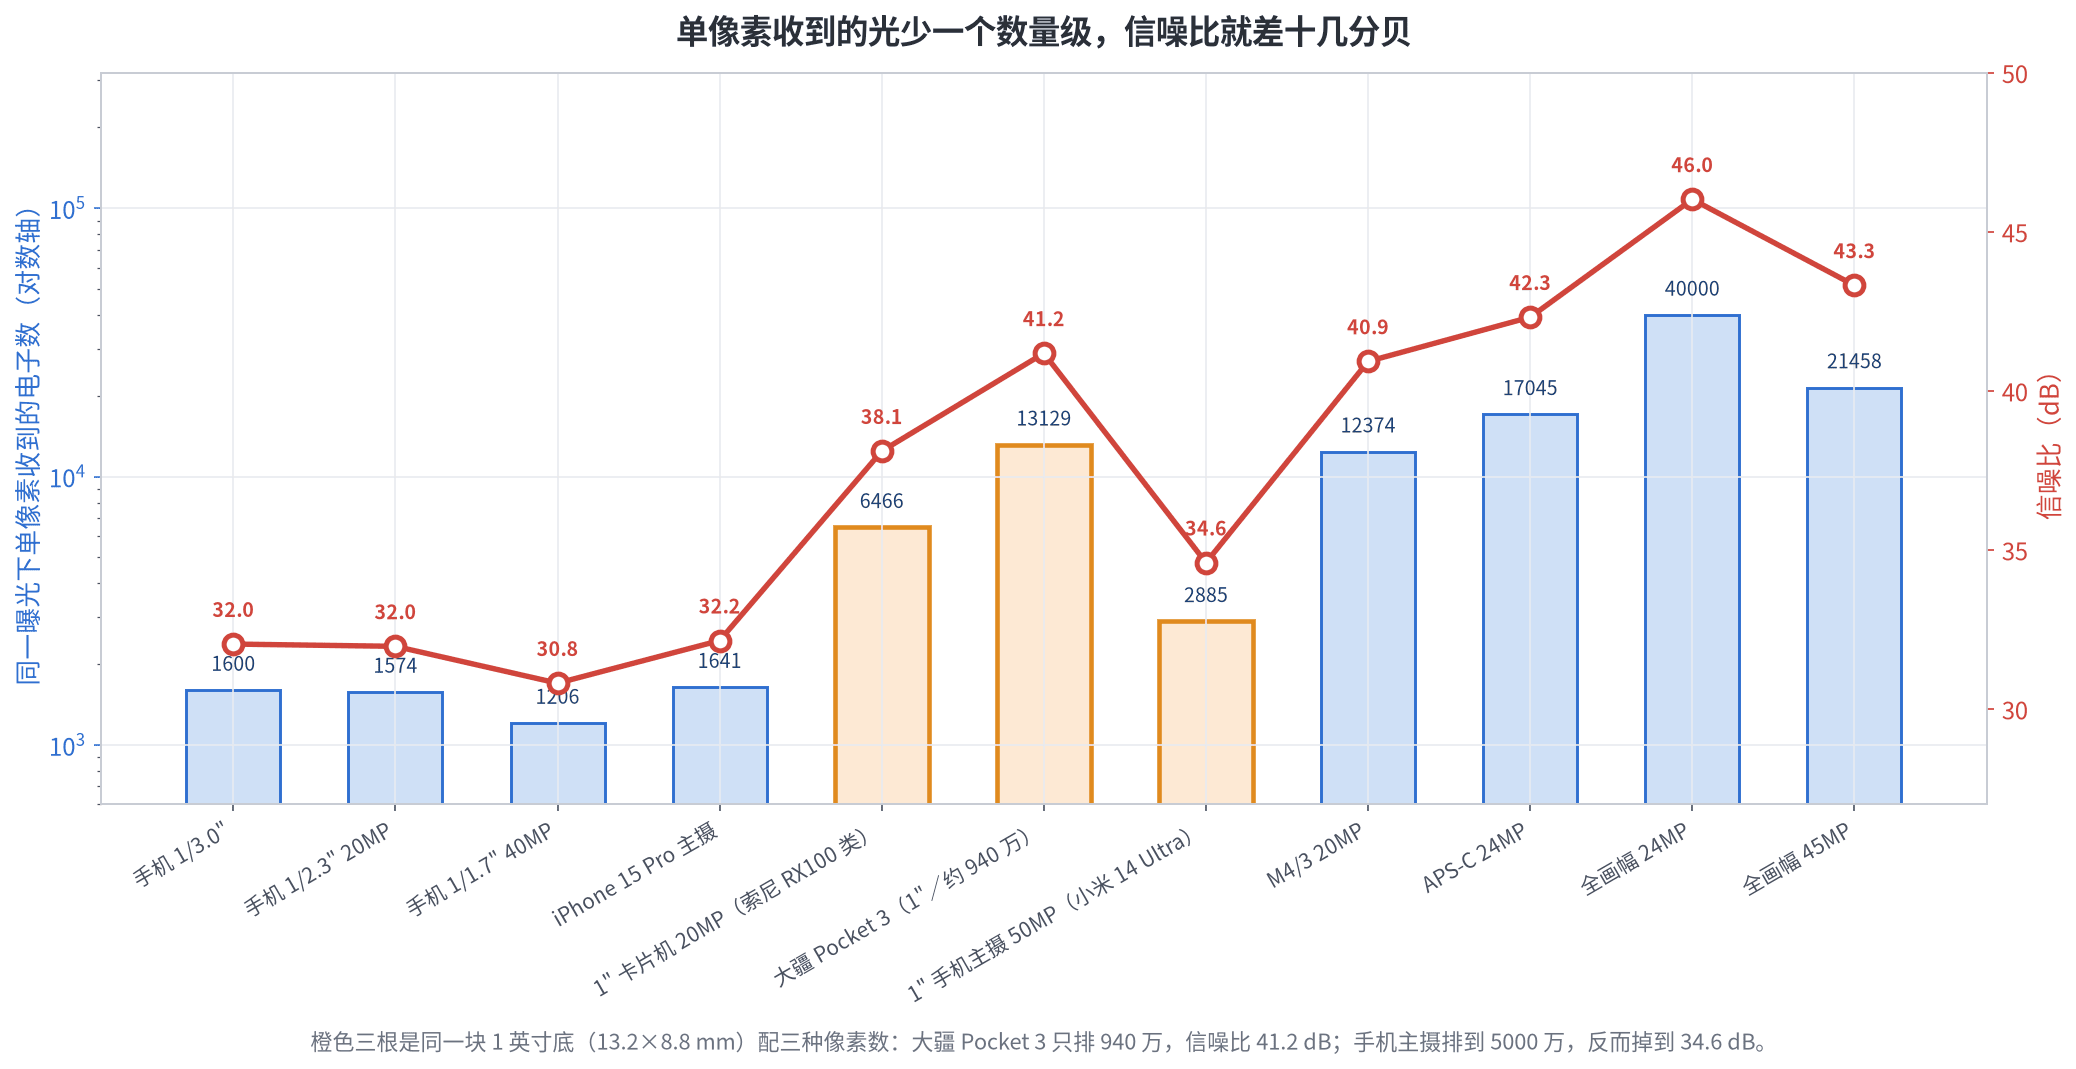
14 dB 是什么概念。32 dB 的画面,暗部已经能明显看到颗粒;46 dB 是干净的画面。这是一条肉眼可辨的界线。
提高 ISO 解决不了这个问题
到了晚上,手机会自动把 ISO 拉高,画面变亮了,看起来像补回来了。其实没有。
ISO 增益做的事是把传感器读出来的电压乘上一个倍数。信号乘了,噪声也乘了同一个倍数。散粒噪声的幅度本来就正比于 √N,信号被放大 k 倍后是 kN,噪声变成 k√N,两者比值还是 √N。
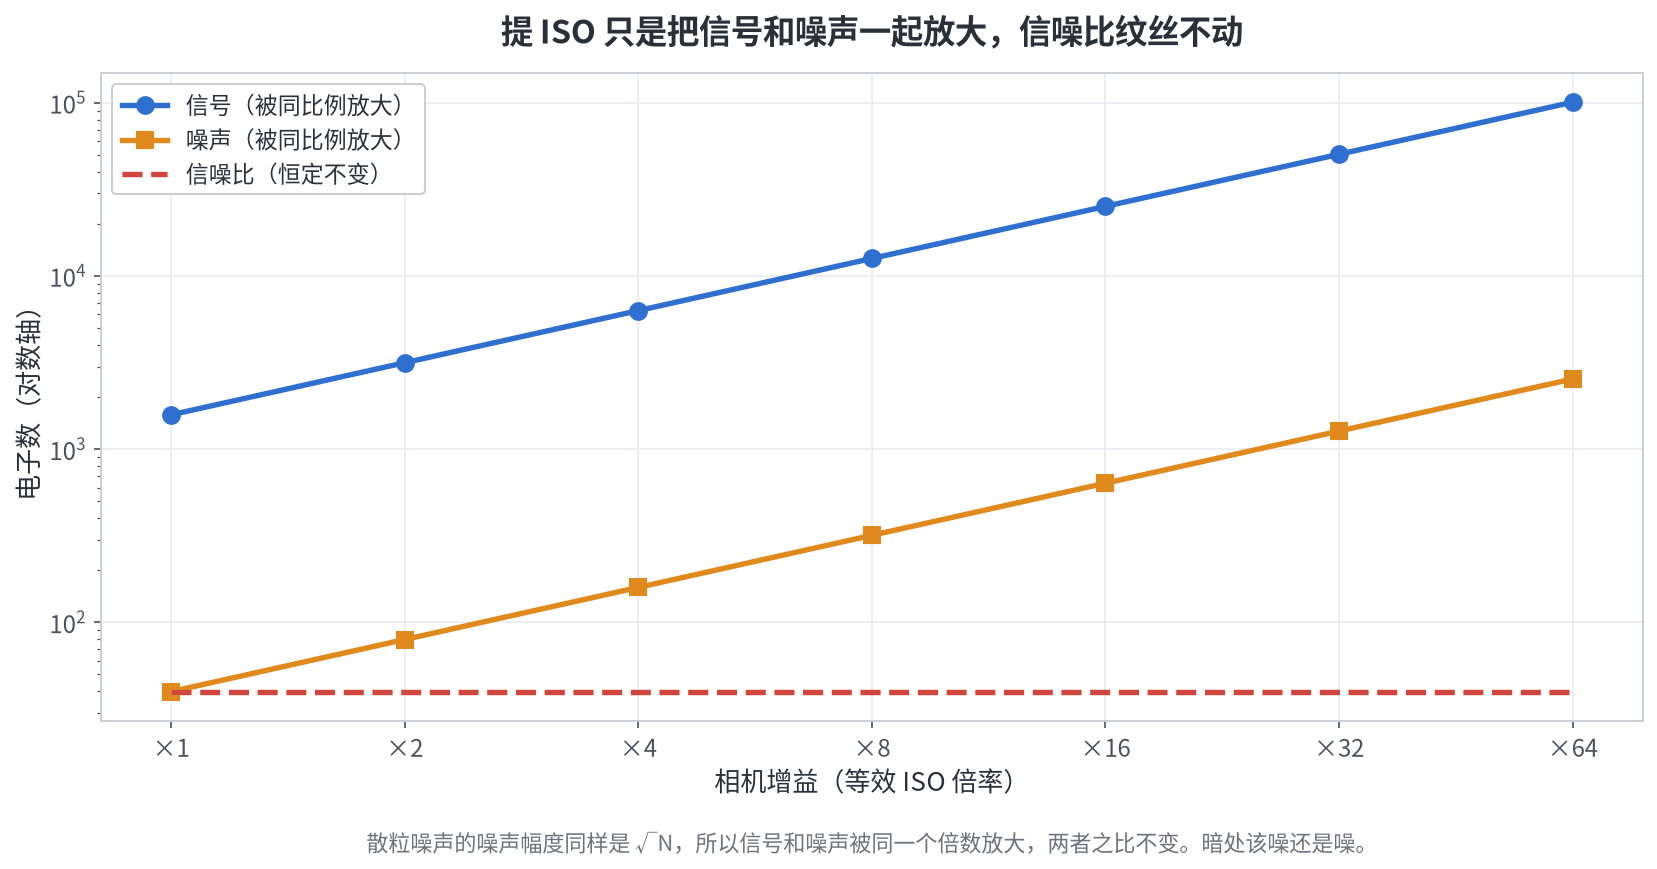
所以 ISO 只是把暗处的信号连同噪声一起提亮。想提高信噪比只有两条路:让像素收更多光,或者延长曝光时间。前者被传感器尺寸锁死,后者被拍摄对象和手抖动锁死。
四、满阱容量与动态范围:暗部先垮
像素不只是接收光的面积小,它能容纳的电子总数也小。这个上限叫满阱容量,大致正比于像素面积。
按每平方微米约 2500 个电子估算,1/2.3” 的单像素满阱约 3541 个电子,全画幅 24MP 约 90000 个。读出噪声跟像素无关,由读出电路决定,现代传感器大概 2.5 个电子。
动态范围是「最大不饱和信号」与「最小可分辨信号」之比:
手机那边是 20·log₁₀(3541/2.5) ≈ 63.0 dB。差 28.1 dB,换算成曝光档数大约是 4.7 档。
这个差距体现在实际拍摄里就是:逆光拍人。相机能同时保住天空的云和脸的阴影,手机要么把天拍成一片白,要么把人拍成一个剪影。这不是算法调不好,是它的一个小格子里实在装不下那么宽的信号范围。
五、衍射极限:小像素采到的是模糊
到这里讲的都是「光不够」的问题。接下来是另一个方向的限制,而且它跟光够不够完全无关。
光是一种波。波碰到障碍物边缘会拐弯,穿过一个小孔之后不会形成一个理想的点,而是散开成一片。这片光斑叫艾里斑,它的直径是
λ 是光的波长,绿光取 550 纳米;F 是镜头的光圈数值。这个公式说明:艾里斑的大小只跟波长和光圈有关,跟传感器、跟像素半点关系都没有。
这意味着同一个镜头在同一个光圈下,不管后面接的是 2000 万还是 2 亿像素的传感器,它投在焦平面上的光斑都是同一个尺寸。像素再密,也只是把这个光斑切得更碎来采样,切得再碎也不会多出细节。
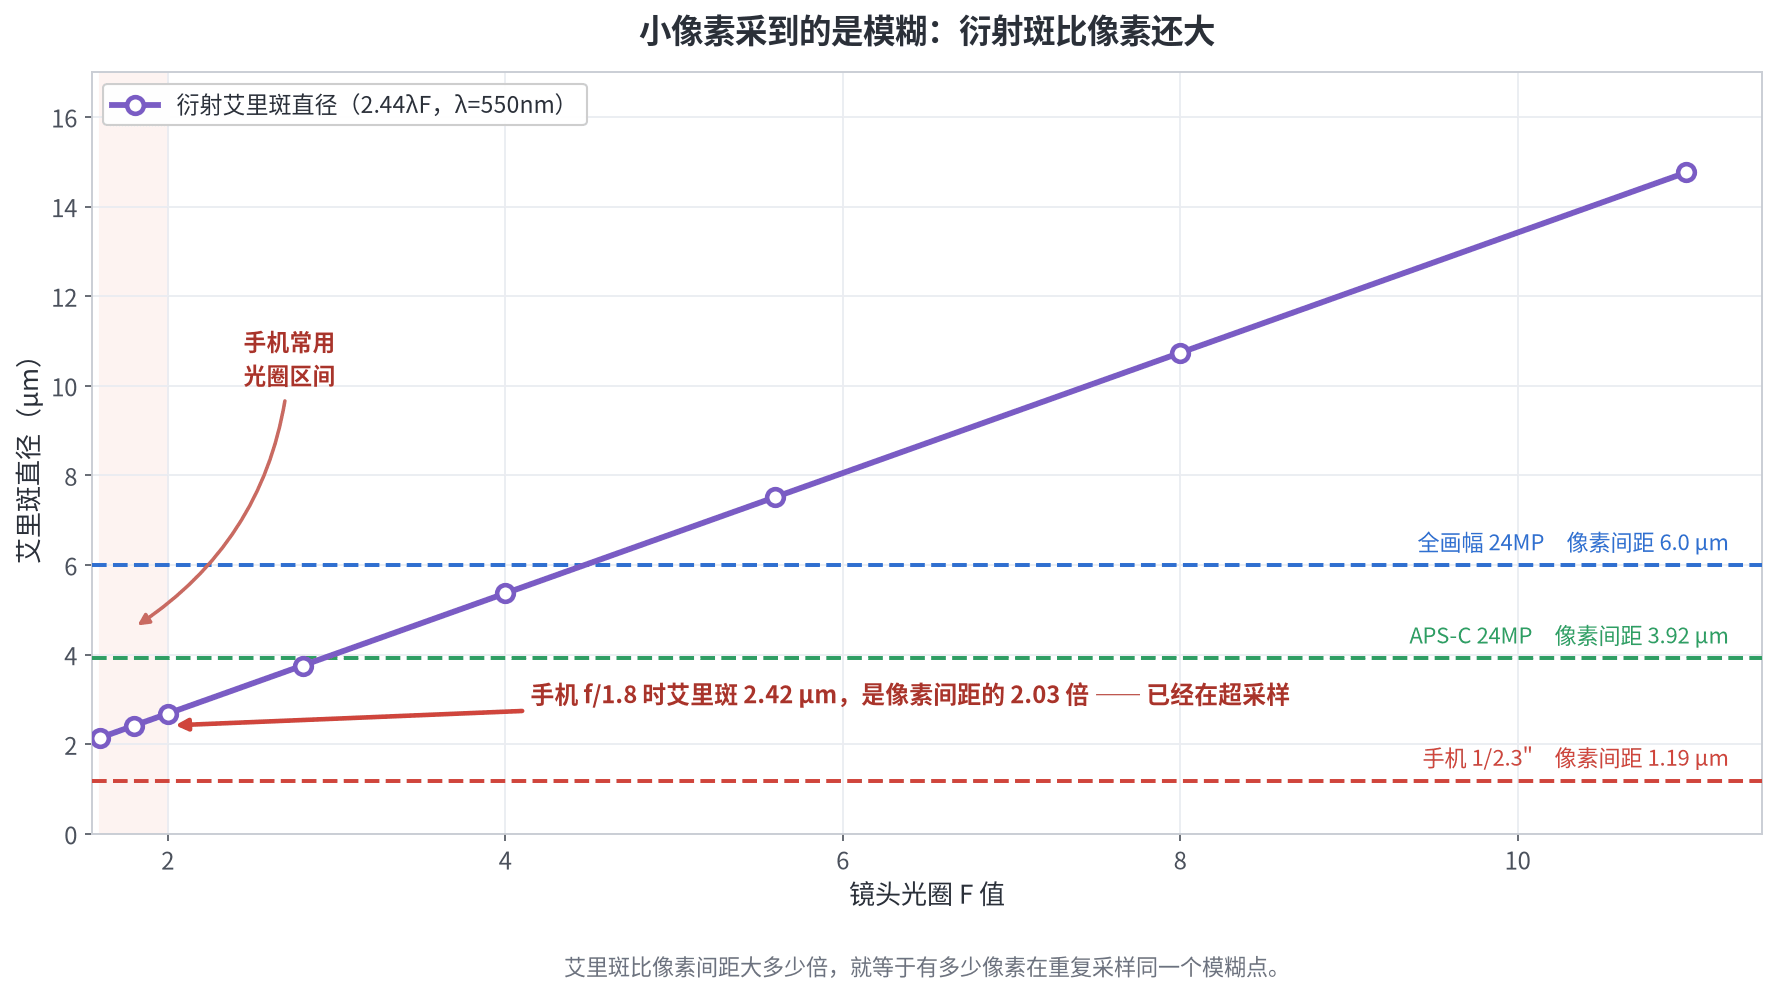
算一下具体的数。手机主摄的光圈通常在 f/1.6 到 f/2.0 之间,取 f/1.8:
而 1/2.3” 那台手机的像素间距是 1.19 µm。艾里斑是像素间距的 2.03 倍,也就是说一个模糊光斑落在大约两个像素上。
这两个像素读出的数值是相关的,它们记录的是同一团模糊的两个采样点,不是两个独立的细节。把这台手机的像素数从 2000 万提到 5000 万,像素间距降到 0.75 µm,艾里斑相对像素的倍数涨到 3.2 倍,只会让每个细节被更多的像素重复采样。
对照一下全画幅。它的像素间距 6.0 µm,在 f/2.8 时艾里斑是 3.76 µm,比值 0.63;到 f/4.5 时艾里斑长到 6.04 µm,和像素间距相等;再收到 f/5.6 是 7.52 µm,比值 1.25。也就是说全画幅要收到 f/8 前后才接近手机的处境,而它平常工作在 f/2.8 到 f/5.6。在这个区间里,像素间距基本不小于艾里斑,像素是「够用」的,加像素确实能换到细节。
六、真正的上限是镜头的通光孔径
上面那条讲的是「像素切得再细也没用」。但为什么大底的镜头就能分辨更多东西?答案在镜头的通光孔径上。
通光孔径是镜头真正收集光线的那个圆的直径:
它和角分辨率的极限直接相关。两个点能不能被分开,取决于它们的张角是否大于
D 越大,θ 越小,能分开的点就越密。这跟像素数无关,是镜头孔径的物理性质。
现在看关键的地方。「24mm 等效焦距」是一个视角的约定,它代表大约 73.7 度的水平视角。不同的传感器要达到同一个视角,实际焦距不一样:传感器越小,需要的实际焦距越短。
| 机型 | 等效系数 | 24mm 等效时的实际焦距 | f/1.8 时的通光孔径 |
|---|---|---|---|
| 手机 1/2.3” | 5.83 | 4.12 mm | Ø 2.29 mm |
| iPhone 15 Pro | 3.67 | 6.53 mm | Ø 3.63 mm |
| 1”(卡片机/大疆) | 2.72 | 8.80 mm | Ø 4.89 mm |
| M4/3 | 2.08 | 11.53 mm | Ø 6.41 mm |
| APS-C | 1.53 | 15.67 mm | Ø 8.70 mm |
| 全画幅 | 1.00 | 24.00 mm | Ø 13.33 mm |
手机为什么把实际焦距压到 4.12 mm?因为它只有 6.17 mm 宽的传感器,焦距再长,视野就装不下了。这是几何决定的,不是厂商不想做大。
于是同一个视角下,手机的孔径只有 Ø2.29 mm,全画幅有 Ø13.33 mm,差 5.83 倍。代入角分辨率公式,镜头能分辨的点数也就差 5.83 倍:手机 4381 点,全画幅 25560 点。
一英寸夹在中间,孔径 Ø4.89 mm,能分辨 9372 点。大疆 Pocket 3 的光圈是 f/2.0,比表里统一取的 f/1.8 略收一点,孔径变成 Ø4.40 mm,可分辨点数降到 8435 点,仍然是手机的两倍左右。
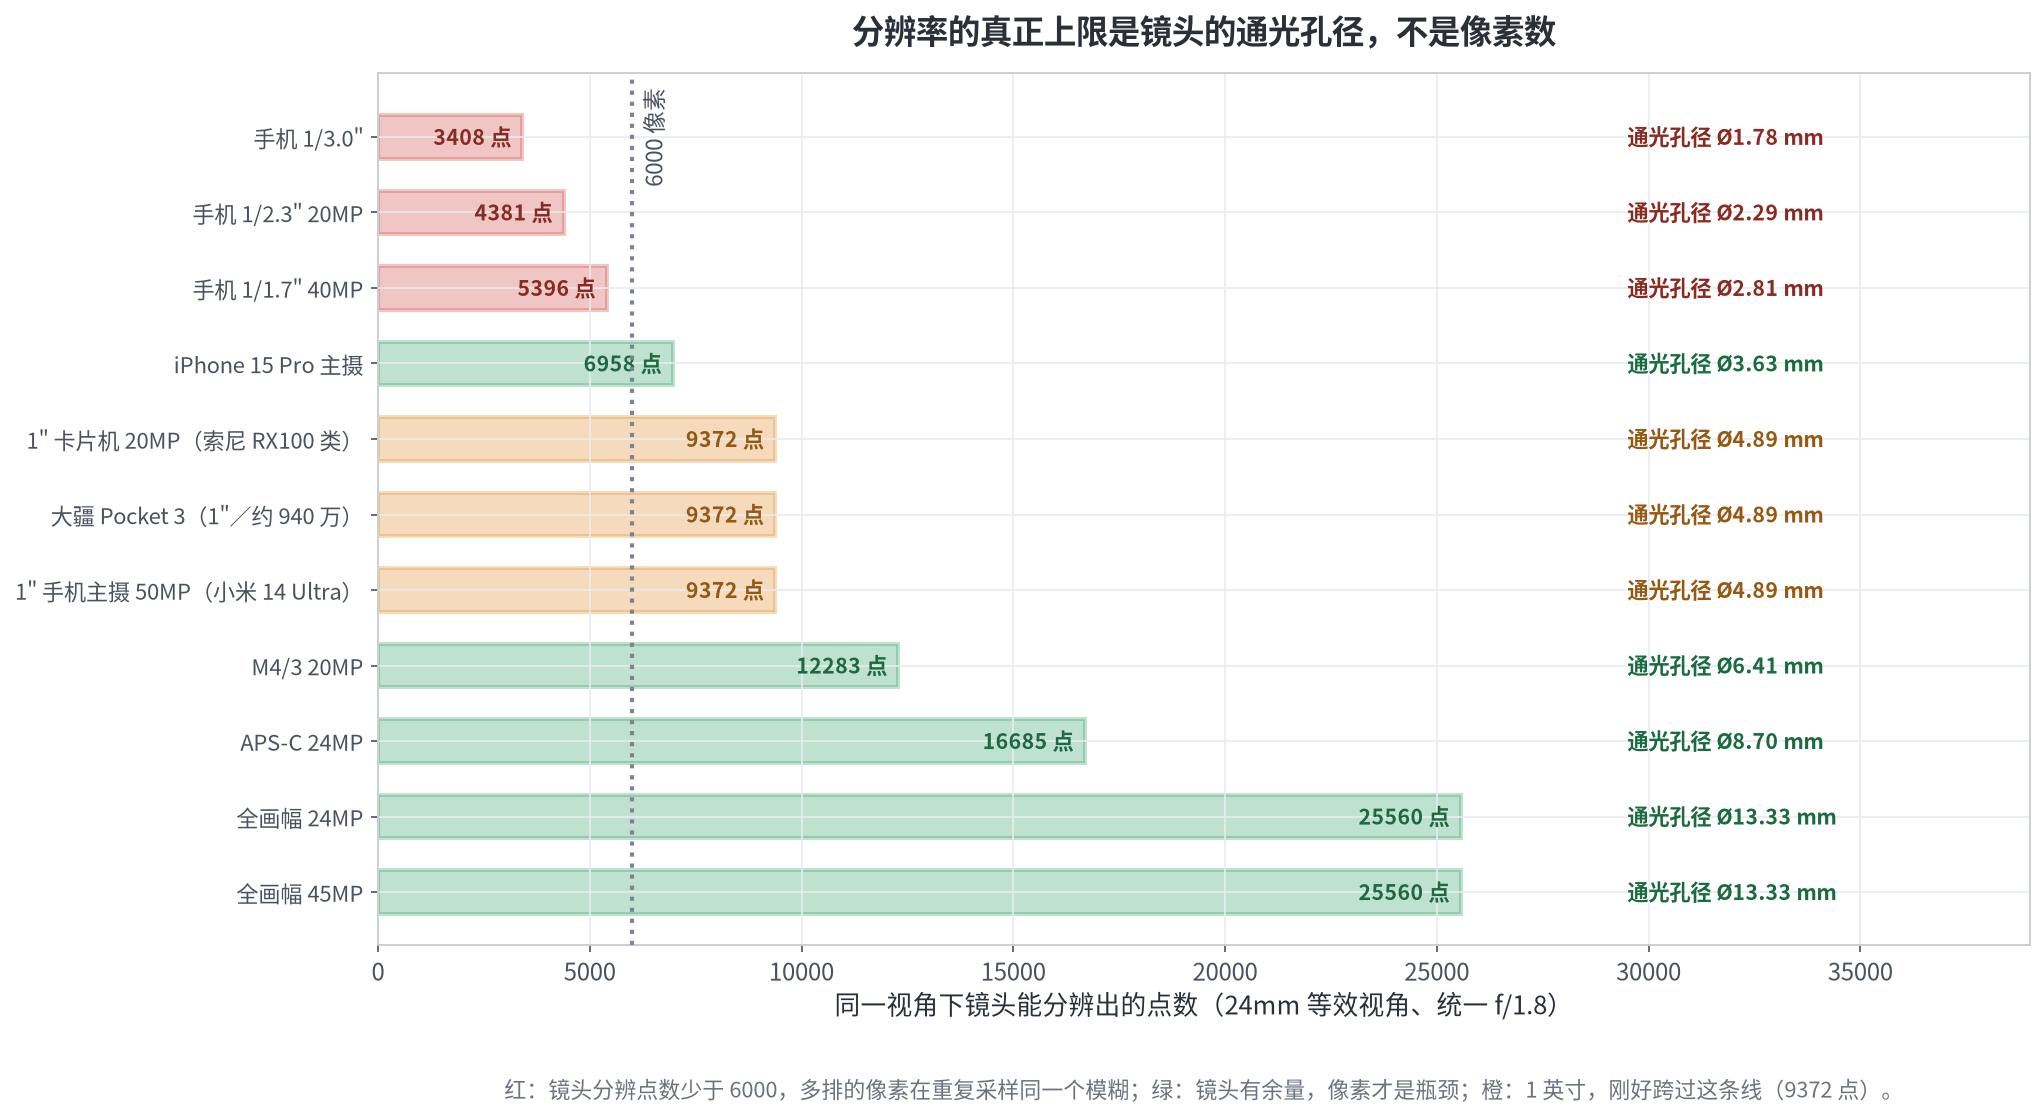
顺带提一句为什么手机镜头不能靠做大光圈补救。把 f/1.8 改成 f/1.2,孔径 ×1.5,衍射极限跟着改善,但手机的镜头直径已经逼近机身厚度,而且像差会急剧恶化。这条路很快走到底。
七、把两边放到一起:谁在卡谁
前面的量都算完了,现在可以回答开头那个问题了。
假设给这些机型统一排 6000 个横向像素,看每一台能真正拿到多少细节。
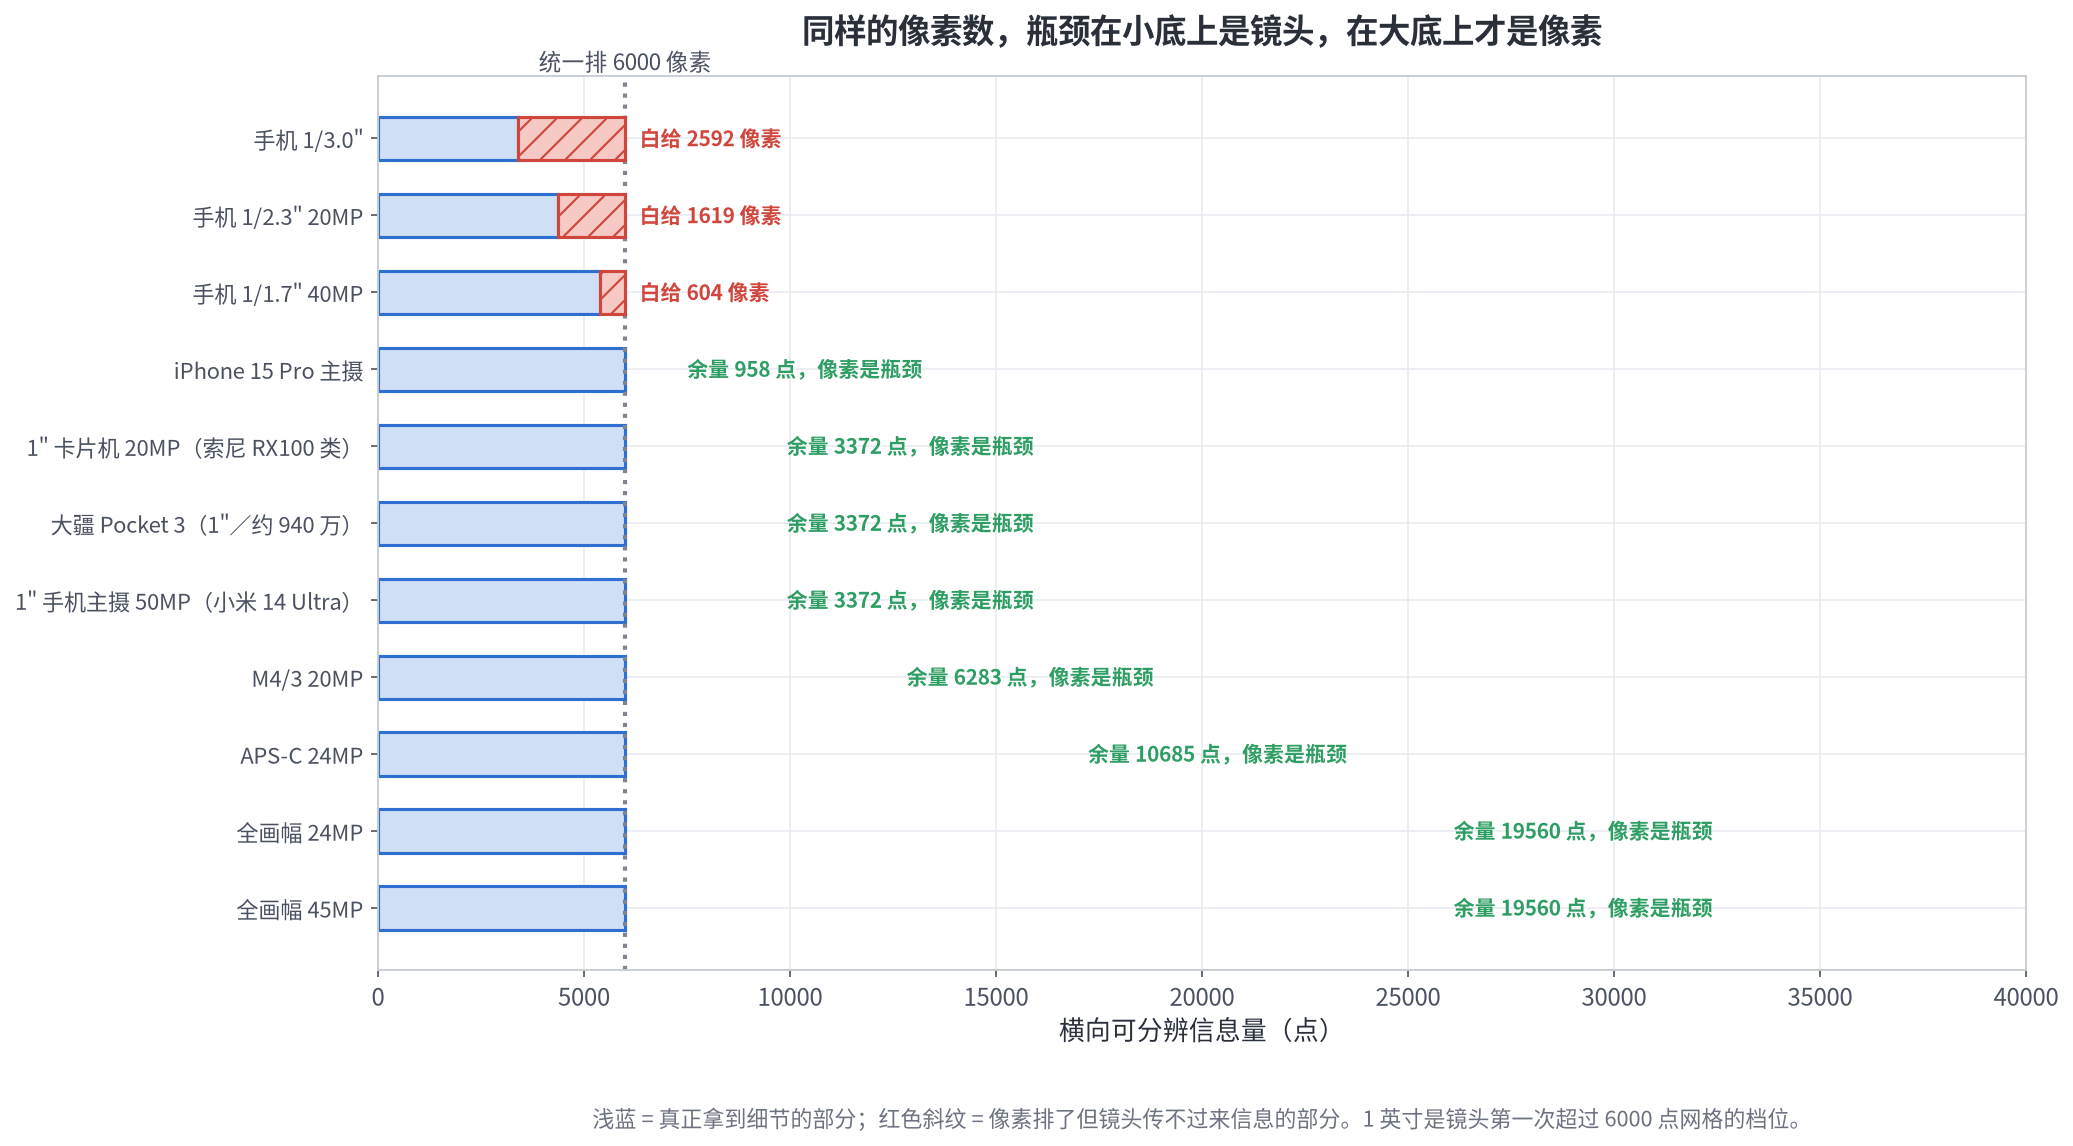
手机 1/2.3”:镜头只能分辨 4381 个点,但排了 6000 个像素。多出来的 1619 个像素在重复采样同一个模糊点,它们提供的信息量是零。这台手机的有效分辨率被镜头锁在 4381。
全画幅:镜头能分辨 25560 个点,像素只有 6000 个。瓶颈在像素这一侧,镜头还有 19560 点的余量。给它换一块 4500 万像素的传感器,横向 8192 个像素,仍然在镜头的余量之内,画质会真的变清楚。
中间还站着一个分界点。1/1.28 英寸的 iPhone 15 Pro 主摄,镜头能分辨 6958 点,刚刚越过 6000 的线,余量只有 958 点。再往上一档就是一英寸,可分辨 9372 点,余量 3372 点。一英寸是这批机型里镜头第一次明显不再成为瓶颈的档位。 这也解释了为什么口袋机、无人机和旗舰手机的主摄都往一英寸走,而 1/2.3 英寸那类传感器还在被镜头卡着。
这句话是全篇的结论:像素数只在小于镜头可分辨点数时才有意义。 手机的像素数早就越过了这条线,多出来的部分是白给的。
还有一个数字能说明同样的意思。为了让每个像素都物尽其用,镜头必须分辨出像素网格奈奎斯特频率上的一半,也就是 1/(2×像素间距) 线对每毫米:
| 机型 | 像素间距 (µm) | 对镜头的要求 (lp/mm) |
|---|---|---|
| 手机 1/2.3” | 1.19 | 420 |
| 1” 卡片机 20MP | 2.41 | 207 |
| 1” 手机主摄 50MP | 1.61 | 310 |
| APS-C 24MP | 3.92 | 128 |
| 全画幅 24MP | 6.00 | 83 |
手机的像素间距要它的镜头在 5.83 倍更小的像场里做到 5 倍的空间频率。这是光学上最难的一档,也是为什么手机照片放大之后常常能看到明显的算法痕迹:镜头没跟上的部分,只能靠锐化和降噪去补。
八、那手机为什么还能拍得不错
如果上面的推算是全貌,手机照片应该一片糊。实际上手机在白天拍出来的照片相当能看,这个差别需要解释。
主要靠两件事。
一是像素合并。手机传感器标 4800 万或 5000 万像素,但日常默认输出 1200 万。做法是把相邻的 2×2 个像素当成一个用,四个格子的电荷合并输出一个值。合并之后的等效单像素面积变成 4 倍,信噪比按 √4 = 2 倍改善,同时输出分辨率降到四分之一。iPhone 15 Pro 的单像素 1.22 µm,合并后等效 2.44 µm,按本文的口径,信噪比从 32.2 dB 提高到 38 dB 左右。这是拿分辨率换噪声,换得相当划算,因为在弱光下本来就分辨不出那么多细节。
二是多帧合成。按下快门的瞬间,手机其实连拍了十几张,把每一张按位置对齐之后叠加平均。叠加 m 张,噪声降到 1/√m,8 张就能换来约 9 dB。这确实有效,是真正在加光子总量,只不过把光子摊到了时间轴上。
这两招解释了手机为什么比裸传感器好得多,也解释了它的边界在哪。
叠加要求每一帧都对齐。拍摄对象动了、手抖了,帧间就对不齐,算法要么放弃叠加(噪点回来),要么硬叠(出现重影和鬼影)。所以手机拍运动的猫容易糊,拍静物就好很多。像素合并会把线性分辨率砍掉一半,所以手机在极亮环境下关掉合并、切回全像素模式时,细节确实会变多,但这时候衍射极限又回来卡住它。
还有一层:多帧合成是拿时间换信噪比,这在拍静态场景时几乎免费,在拍视频时就用不上了。视频每帧只有一次曝光的机会,手机视频在暗处的表现明显差于它的照片,原因就在这里。
所以「手机拍得不错」和「小底不清晰」并不矛盾。手机是用算法把前面算出来的那些亏损补回一部分,补得很巧,但每一处补偿都有对应的代价,而且成本都落在「动态物体」和「极端光照」这两个场景上。
九、自己算一遍
下面这段脚本把所有数字重算一遍。不依赖任何图像库,只用标准库。
1 | # @Moxin1044 2026-10-16 |
跑出来的结果和正文的表格一致。
十、结论
回到开头那个问题:为什么 CMOS 小的设备像素很大,但拍起来没有 CMOS 更大、同样像素数的设备清晰。
因为像素数只回答「有多少个采样点」,而清晰度还需要另外三个条件:
第一,每个采样点要收到足够多的光子。单像素面积小 25 倍,信噪比就差 5 倍、14 dB。这条是光子统计的硬约束,提 ISO 无用,算法只能缓解不能消除。
第二,采样点要比衍射斑更密,否则多个像素在重复采样同一个模糊点。手机在 f/1.8 时艾里斑是像素间距的 2 倍,已经处在这个状态。
第三,镜头的通光孔径要足够大,才能把细节送到传感器上。同一个视角下,手机的孔径比全画幅小 5.83 倍,可分辨点数也少 5.83 倍。对小底来说,像素数早就越过了镜头的能力边界,后面加的都是空转。
所以判断一台设备拍照能力,看像素数没什么用。更值得看的是这三个量:传感器面积除以像素数得到单像素面积,光圈值和等效焦距算出通光孔径,以及用光圈值算出的艾里斑与像素间距之比。前两个决定了它能收到多少光、能分辨多细的条纹,第三个决定了它的像素数是够用还是过剩。
顺带说一下反过来成立的情况。大底传感器配上足够好的镜头,加像素确实能换来画质,因为它的镜头还有余量,像素才是瓶颈。这也是为什么中画幅和全画幅在往一亿像素走,而手机在往 5000 万像素封顶、把重点转向像素合并和多帧。同一个指标,在两个尺寸上的意义完全不同。
一英寸的位置值得单独说一句。它是口袋尺寸的设备上能做到的最大一档底,而这块底上的像素数从 940 万到 5000 万都有人用。大疆 Pocket 3 选了低的那一端,换来 3.44 µm 的像素间距和 41.2 dB 的信噪比,镜头也不再是瓶颈。它的取舍方向和手机相反:手机在 1/2.3 英寸上堆像素,是被镜头卡着空转;到了一英寸,不堆像素反而更划算。
所以判断依据始终是那三个量,既不是「像素越多越好」,也不是「像素越少越好」。